Vision
Prototype opérationnel · démo vidéo bientôt

Vos LEGO.
Votre circuit.
Votre point de vue.

Une voiture en briques, une caméra embarquée et votre téléphone aux commandes. La voiture roule, l'app la pilote et affiche la vidéo en direct : tout fonctionne. Il ne manque plus que la vidéo de démonstration.
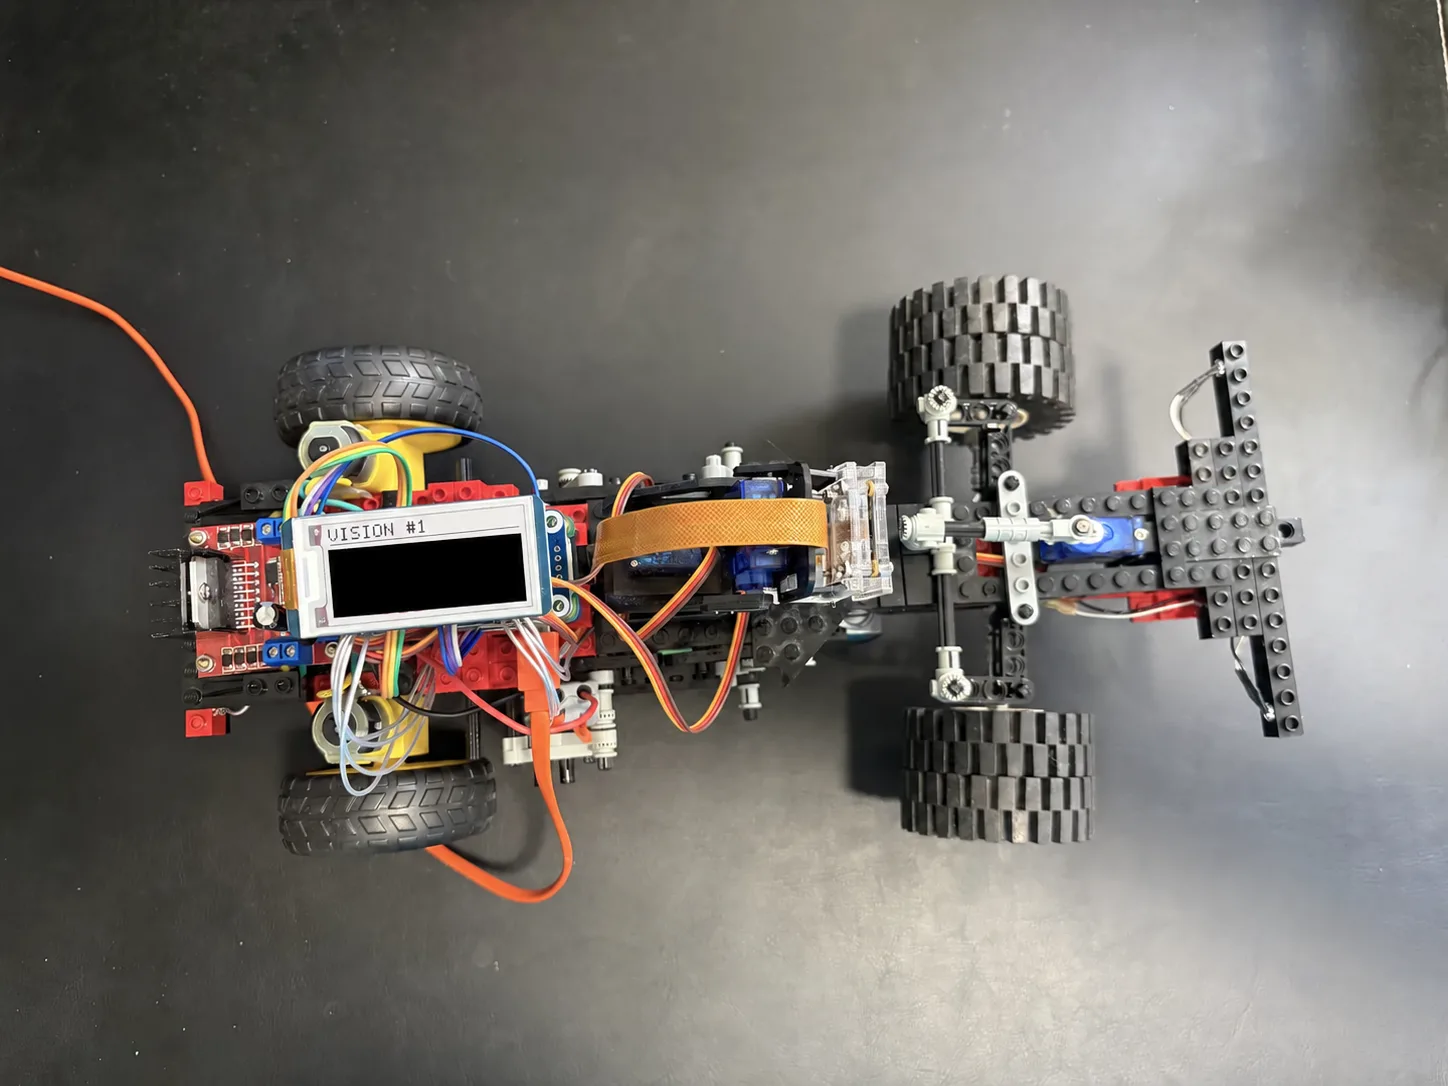
  1. 2018Construite et développée à la main, sans IA : rien que de la réflexion.
  2. 2026Remise en forme et performances optimisées, en quelques jours.
  • Voiture opérationnelle
  • App de pilotage fonctionnelle
  • Vidéo en direct
Vue du dessus du prototype complet avec l'écran e-paper masqué.
Vision #1 · prototype réel

01 / Le concept

Redécouvrez vos briques.
Changez de perspective.

Ce n'est pas seulement une voiture télécommandée : c'est le plaisir de construire quelque chose, puis de lui donner vie.

01 — Assembler

Imaginez. Construisez.

Des briques LEGO, un Raspberry Pi, des servomoteurs et une caméra : un vrai véhicule, pièce après pièce.

02 — Prendre le contrôle

Pilotez au doigt.

Votre téléphone devient la télécommande : vitesse, direction et caméra orientable, en Wi-Fi local, sans Internet.

03 — S'immerger

Vivez le trajet.

La vidéo de la caméra s'affiche en direct : redécouvrez le salon à hauteur de voiture, jusque dans un casque Cardboard.

02 / L'expérience

Le salon devient
votre circuit.

Une pile de livres, un pied de chaise, un passage sous la table… Les obstacles du quotidien prennent une tout autre dimension.

  • Vue embarquée — la caméra sur tourelle se tourne et s'incline depuis le téléphone.
  • Pilotage tactile — deux sticks à l'écran, ou une manette.
  • Sûreté — la voiture s'arrête d'elle-même si la liaison est perdue.
VISION / Commandes Simulation en attendant la démo

Simulation visuelle, sans voiture ni caméra : la vraie vidéo de démonstration arrive bientôt.

03 / Cardboard

Mettez le casque.
Tournez la tête.

Glissez le téléphone dans un casque Cardboard : l'app affiche la vidéo une fois par œil, adaptée aux lentilles. Vous êtes à bord.

  • La caméra suit votre tête — tournez ou levez la tête, la tourelle suit (iPhone).
  • Une image par œil — corrigée pour la déformation des lentilles, sans rien couper.
  • Pilotage à la manette — le bouton du casque recentre la caméra, un appui long fait sortir.

04 / Sous le capot

Ça roule déjà.
Et tout est fait maison.

Je suis Sébastien, développeur et créateur de Vision. Le projet réunit logiciel, électronique et mécanique autour d'un objet que l'on construit et que l'on pilote vraiment.

Aujourd'hui, la voiture et l'app fonctionnent ensemble : pilotage, caméra orientable, vidéo en direct, arrêt de sécurité. Prochaines étapes : la vidéo de démonstration, puis le guide pour construire la vôtre.
  • App mobile native
  • Raspberry Pi Zero
  • Caméra NoIR
  • Servomoteurs
  • Briques LEGO
Guide de construction : en préparation. Pièces, câblage et installation, pas à pas.
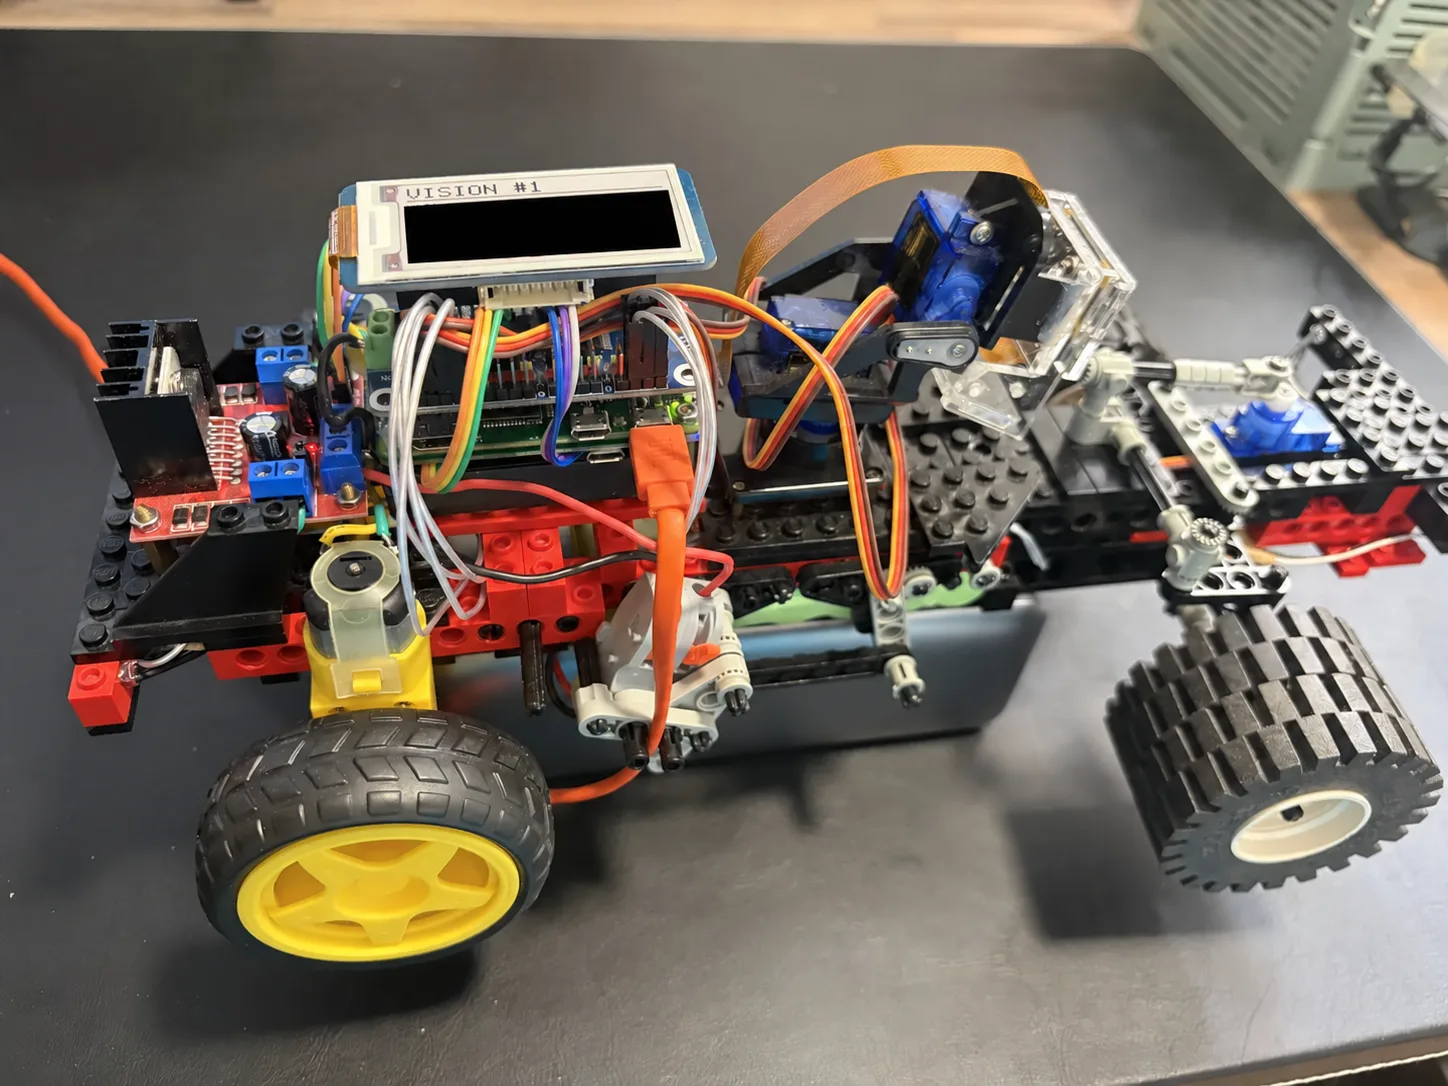
Le prototype Vision complet, avec écran e-paper, pilote moteur L298N, HAT servos, tourelle à deux servos, caméra NoIR et mécanisme de direction.
  1. HAT servos PCA9685Direction, tourelle et feux.
  2. Servos de tourellePanoramique et inclinaison.
  3. Caméra NoIRLe point de vue embarqué.
  4. DirectionServo et tringlerie avant.
  5. Écran e-paper 2.13″État de connexion au démarrage.
  6. Pilote moteur L298NCommande la propulsion.
Vision #1, le prototype qui roule aujourd'hui.

L'aventure continue

Envie de prendre
le volant ?

Laissez votre e-mail pour être prévenu du lancement de Vision.

Votre plateforme

Un e-mail au lancement, pas de bruit inutile.